Have a personal or library account? Click to login
Comparative study of Kalman filter-based target motion analysis by incorporating Doppler frequency measurements Cover

Comparative study of Kalman filter-based target motion analysis by incorporating Doppler frequency measurements

Open Access
|Apr 2021

Figures & Tables

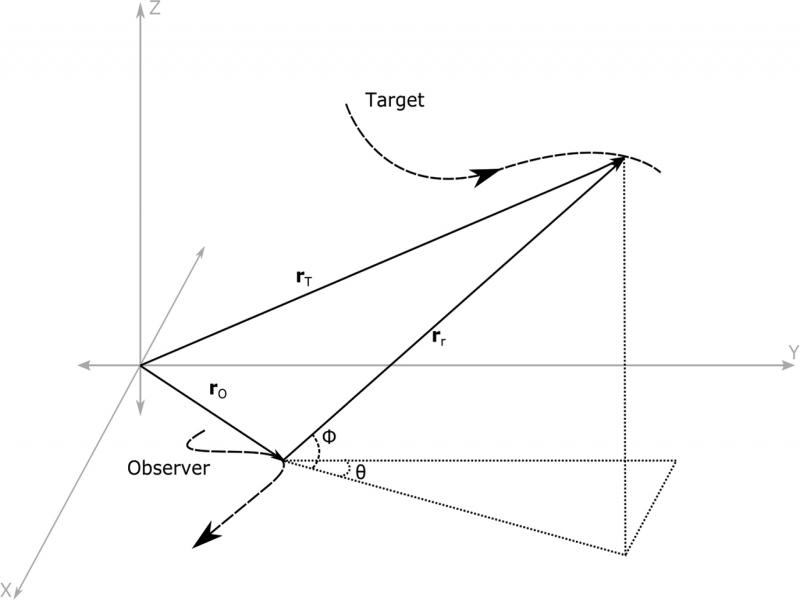
Figure 1:

Observer and target’s geometry for observability analysis.
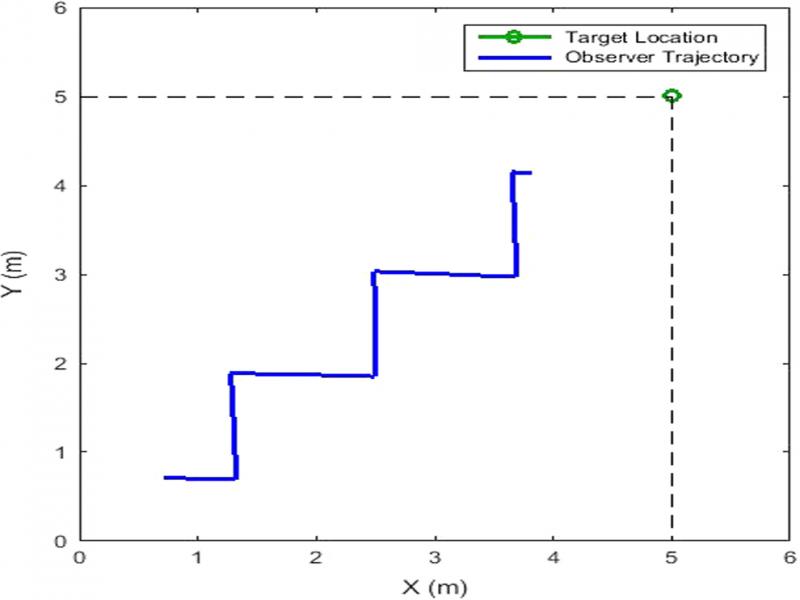
Figure 2:

Simulation scenario of a stationary target at (5,5) and moving observer (blue track).

Table 1.

Comparing performance of non-linear Kalman Filters for abruptly manoeuvring observers.

Position RMSE (m)Velocity RMSE (m/s)
Measurements setEKFUKFCKFEKFUKFCKF
Bearings-only1.140.110.241.250.830.45
Doppler frequency-only0.940.630.611.230.380.49
Bearings-frequency measurements0.520.010.010.910.620.26
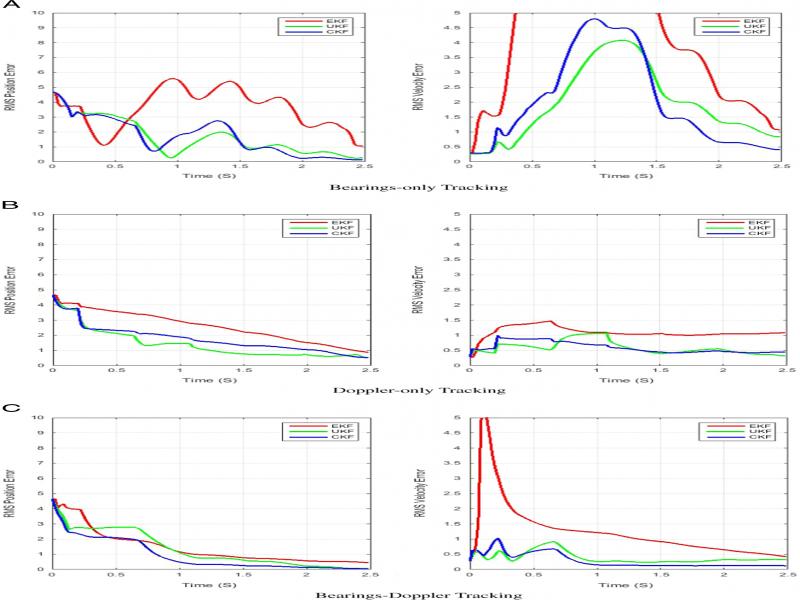
Figure 3:

Position and velocity error comparisons for different Gaussian approximate filters.
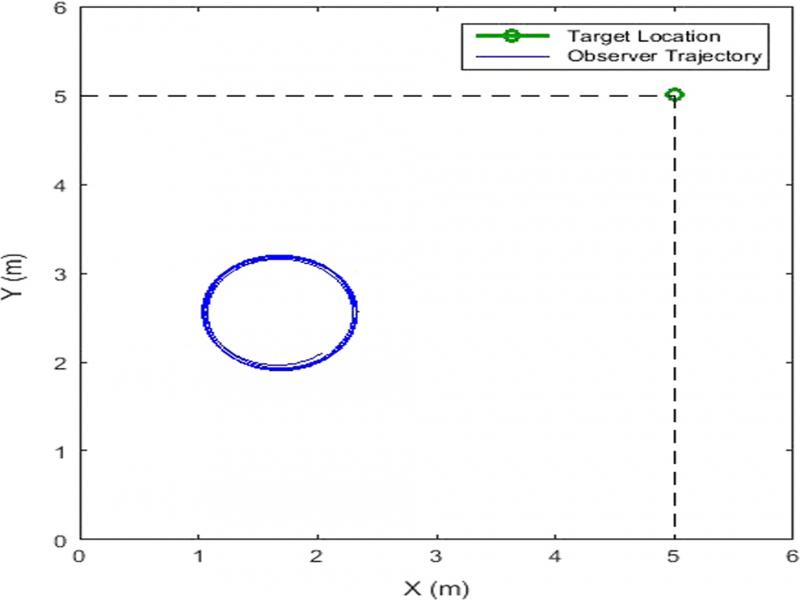
Figure 4:

Simulation scenario of a stationary target at (5,5) and moving observer (blue track).
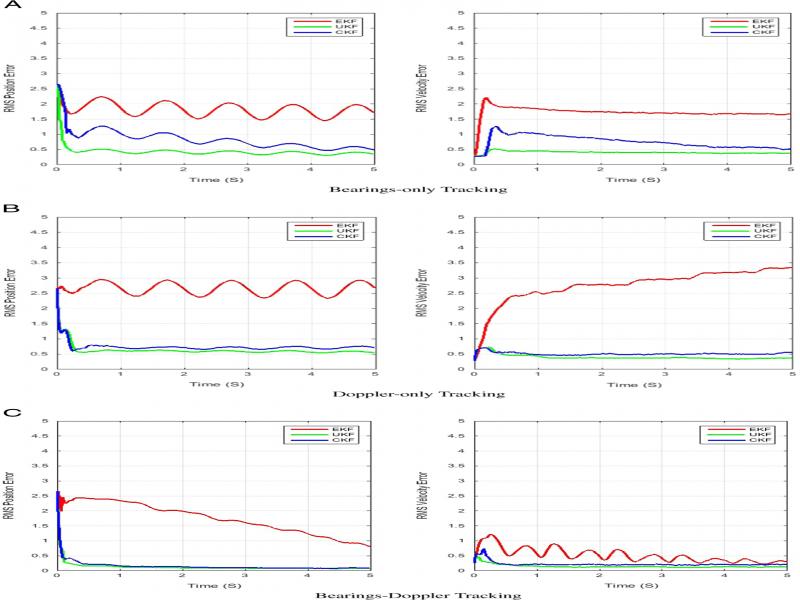
Figure 5:

Position and velocity error comparisons for different CT trackers.

Table 2.

Comparing performance of non-linear Kalman filters for circular moving observers.

Position RMSE (m)Velocity RMSE (m/s)
Measurements setEKFUKFCKFEKFUKFCKF
Bearings-only2.20.40.51.60.40.5
Doppler frequency-only2.70.50.73.30.30.5
Bearings-frequency measurements0.70.10.10.40.20.2
Language: English
Page range: 1 - 12
Submitted on: Jan 25, 2021
Published on: Apr 28, 2021
Published by: International Journal on Smart Sensing and Intelligent Systems
In partnership with: Paradigm Publishing Services
Publication frequency: Volume open

© 2021 Ehsan Ul Haq, Hassan Arshad Nasir, Asif Iqbal, Muhammad Ali Qadir, published by International Journal on Smart Sensing and Intelligent Systems
This work is licensed under the Creative Commons Attribution-NonCommercial-NoDerivatives 4.0 License.