

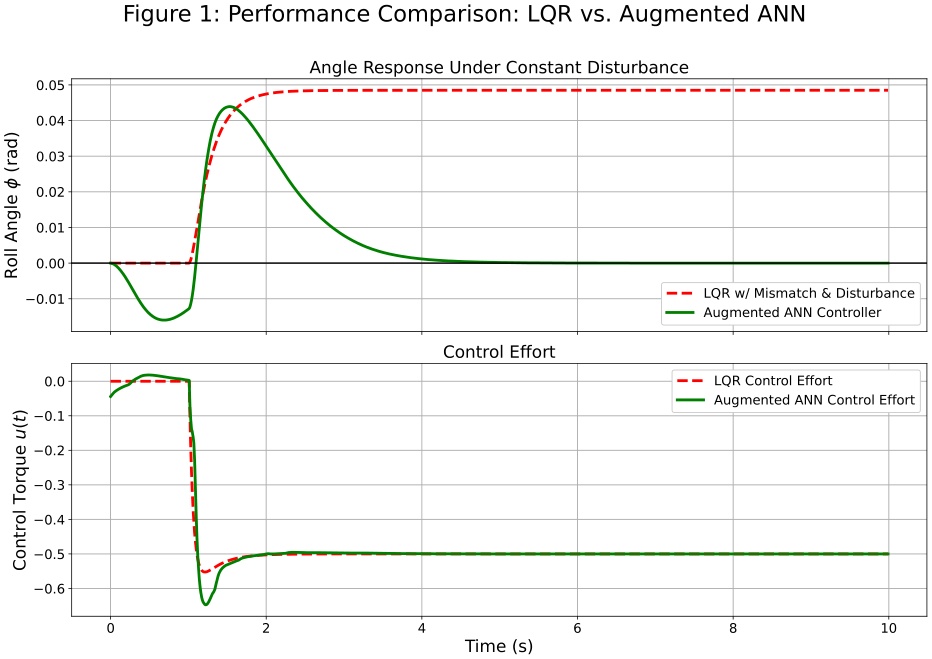
Figure 1.
Comparative response of LQR and neural network controllers under model mismatch and constant disturbance conditions
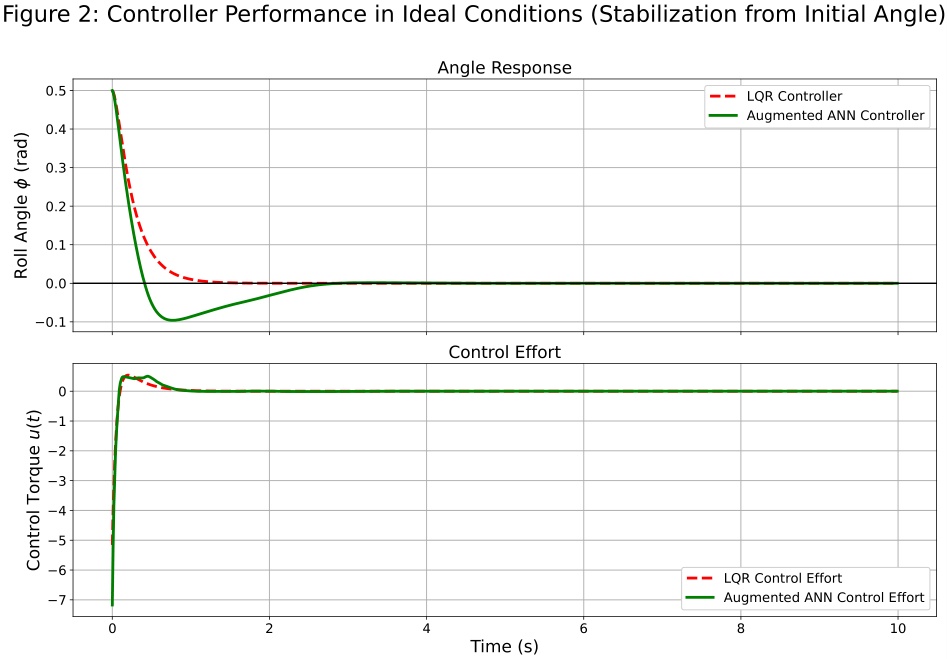
Figure 2.
Comparative regulation performance in disturbance-free conditions
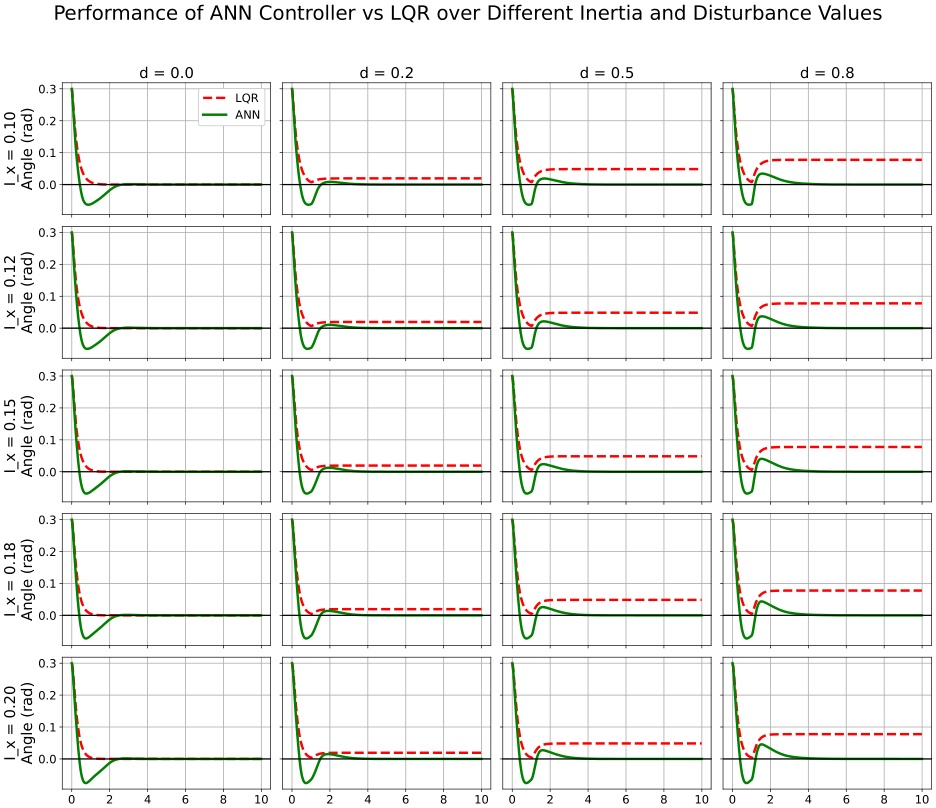
Figure 3.
Parametric performance comparison showing ANN (green) vs LQR (red) responses across inertia-disturbance combinations. The grid organization enables direct comparison of robustness to parameter variations and disturbance rejection capabilities
Table 1.
Statistical comparison of control performance across experimental trials
| Evaluation Criterion | Neural Network | Conventional LQR |
|---|---|---|
| Settling Time (2% threshold) | 3.2 ± 0.4 s | 5.8 ± 2.1 s |
| Peak Overshoot Magnitude | 12 ± 3 % | 34 ± 18 % |
| Steady-State Precision | 0.00 ± 0.00 rad | 0.07 ± 0.05 rad |
| Control Energy Expenditure | 0.45 ± 0.08 Nm | 0.52 ± 0.12 Nm |
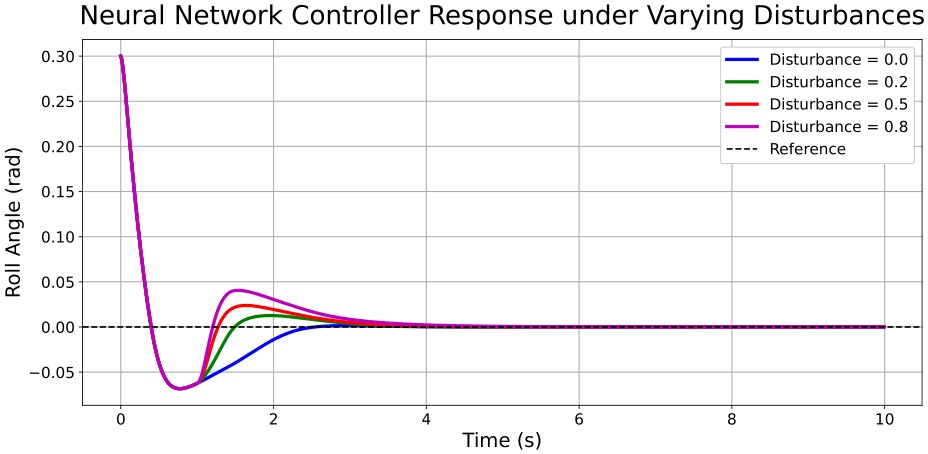
Figure 4.
Neural network controller performance under increasing disturbance levels. The superimposed responses demonstrate consistent stability and tracking precision across all tested conditions
Table 2.
Neural controller performance across disturbance levels
| Performance Metric | 0.0 Nm | 0.2 Nm | 0.5 Nm | 0.8 Nm |
|---|---|---|---|---|
| Settling Time (s) | 2.25 | 2.85 | 3.01 | 3.40 |
| Max Deviation (rad) | 0.00 | 0.015 | 0.025 | 0.040 |
| Steady-State (rad) | 0.000 | 0.000 | 0.000 | 0.000 |
| Control Effort (Nm) | 0.12 | 0.28 | 0.53 | 0.81 |
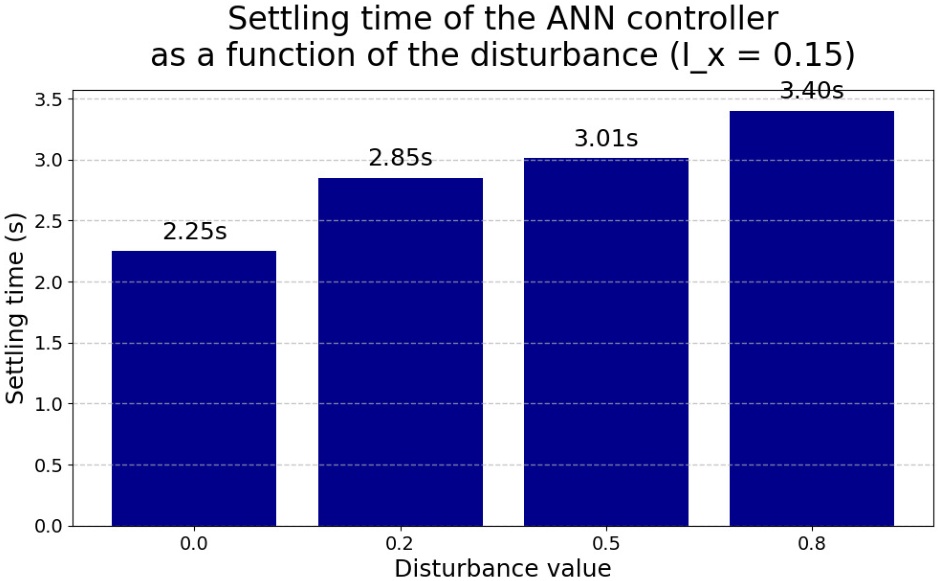
Figure 5.
ANN controller stabilization duration versus disturbance intensity for fixed inertia ( ). The results demonstrate consistent performance degradation with increasing disturbance while maintaining guaranteed stability